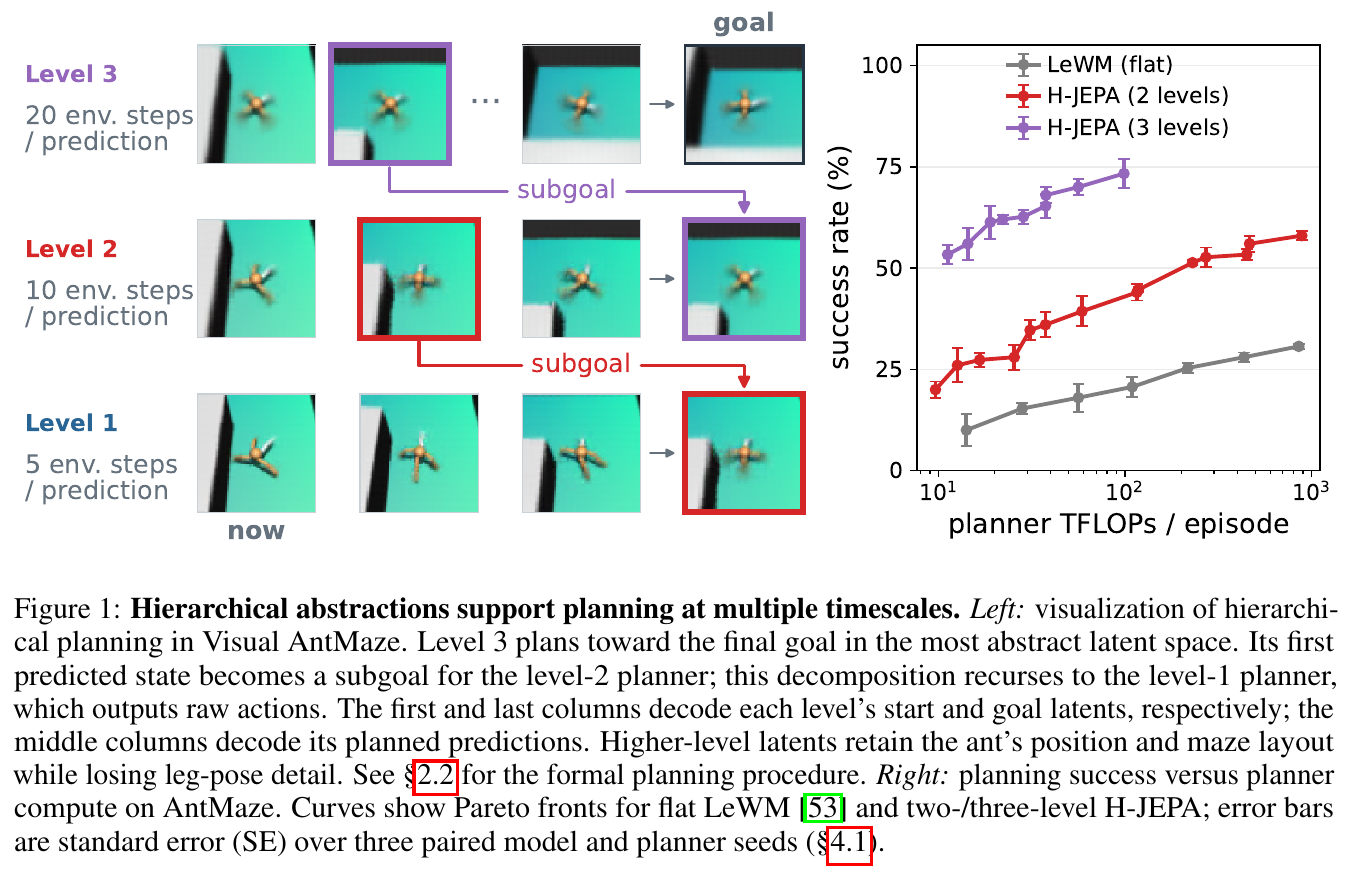

arXiv · 2026.10https://arxiv.org/pdf/2610.06805v1https://github.com/kevinghst/H-JEPAAbstractlatent world model로 long-horizon planning을 수행하려면 서로 다른 timescale과 abstraction level에 걸쳐 추론해야 함.기존 task-agnostic JEPA world model은 하나의 latent space에서, 흔히 단일 timescale로 예측하고 planning함.각 level이 자신이 학습한 latent space에서 더 먼 미래를 예측하는 action-conditioned JEPA hierarchy를 end-to-end로 학습하는 방법인 H-JEPA를 제안함.Planning은 t..